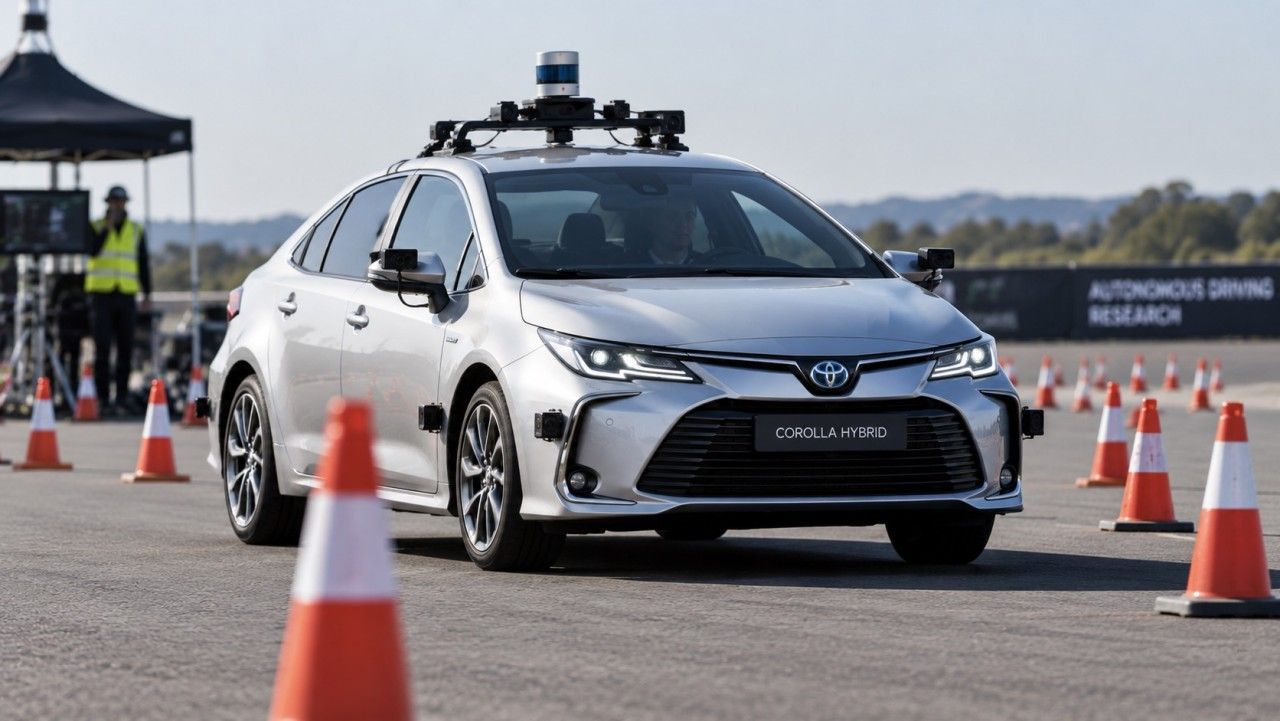
Pusieron a varias IA al volante de un Toyota Corolla real y solo una consiguió terminar el recorrido
DrivingBench ha conectado varios modelos de inteligencia artificial a un Toyota Corolla real para comprobar si podían completar un circuito de conos. Solo GPT-6 Astra llegó hasta el final, mientras otros modelos se perdieron, dudaron demasiado o ni siquiera interpretaron correctamente por dónde debían circular.

La inteligencia artificial ya está entrando en los coches mediante asistentes de voz, navegación y sistemas capaces de interpretar lo que sucede alrededor del vehículo. DrivingBench ha querido dar un paso mucho más extraño: entregar directamente a varios modelos de IA el control de un Toyota Corolla real y comprobar hasta dónde eran capaces de llegar.
El experimento va bastante más allá de las funciones de inteligencia artificial que ya encontramos en coches de producción. Aquí la IA podía decidir cómo girar el volante, cuándo acelerar y cuándo frenar mientras observaba un circuito real a través de las cámaras instaladas en el vehículo.
Solo una IA consiguió llegar hasta el final
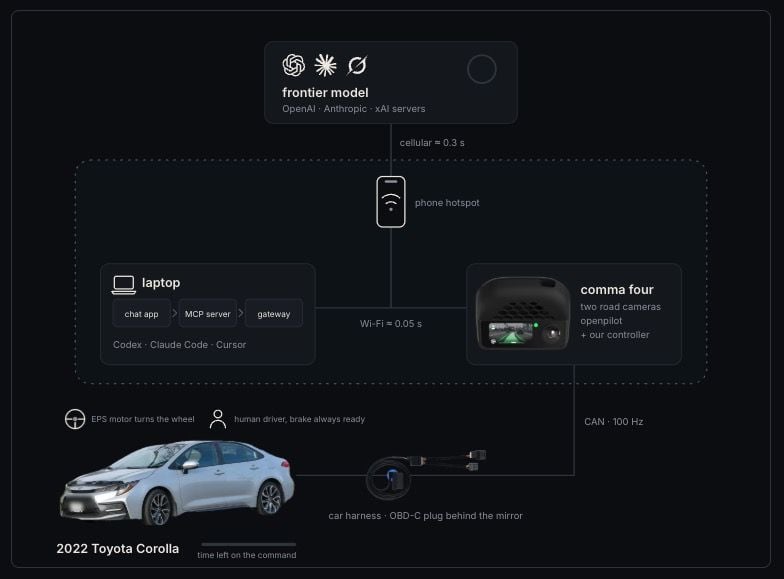
Para realizar la prueba, los responsables de DrivingBench utilizaron un Toyota Corolla de 2022 equipado con un dispositivo comma four conectado al bus CAN del coche. Un ordenador recibía las imágenes de las cámaras y la telemetría del vehículo, mientras el modelo de IA podía enviar órdenes para modificar la dirección y la velocidad.
El reto consistía en recorrer un trazado delimitado por pequeños conos de colores, realizar varias curvas y terminar estacionando dentro de una zona marcada con conos azules. Cada modelo disponía de hasta tres intentos y podía analizar qué había hecho mal antes de volver a probar.
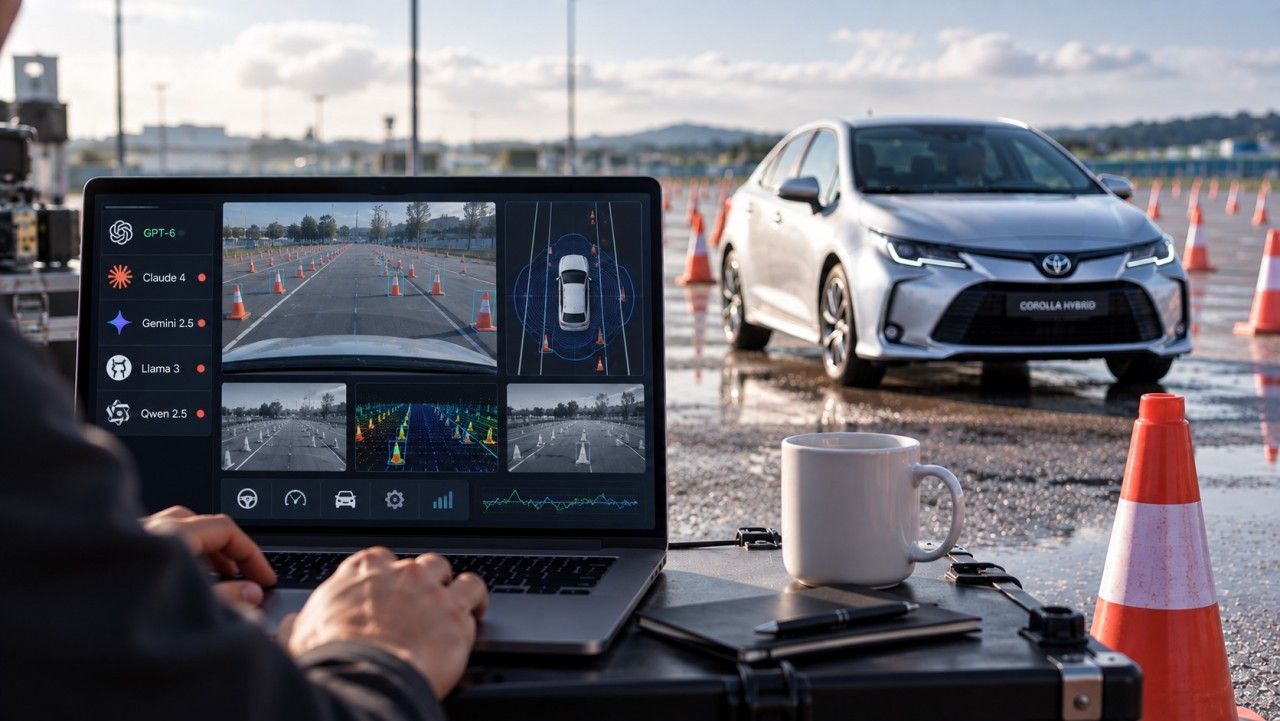
El resultado fue bastante contundente. GPT-6 Astra fue el único modelo que logró completar todo el recorrido, y ni siquiera lo consiguió a la primera.
En su primer intento llegó aproximadamente al 49 % del circuito antes de que la prueba tuviera que detenerse. En el segundo corrigió buena parte de sus errores y alcanzó la meta en 5 minutos y 22 segundos.
Los demás modelos estuvieron considerablemente más lejos. Claude Fable 5.1 consiguió avanzar aproximadamente hasta la mitad del recorrido en su tercer intento, mientras que otros ni siquiera lograron superar correctamente la primera curva.
Algunas IA ni siquiera entendían por dónde iba la carretera
Uno de los problemas más llamativos no estuvo relacionado con la capacidad para girar el volante, sino con algo aparentemente mucho más sencillo: entender qué lado de los conos correspondía al interior de la pista.
Algunos modelos interpretaron incorrectamente una línea diagonal de conos y dirigieron el coche hacia el lado equivocado. Otros calcularon mal el tamaño real del Corolla respecto a lo que veían mediante las cámaras, acercándose demasiado a bordillos, jardineras u otros obstáculos.
La prueba muestra así una diferencia importante respecto a los actuales asistentes de conducción que ya utilizan inteligencia artificial para intervenir sobre el coche. Estos sistemas han sido entrenados específicamente para tareas automovilísticas, mientras DrivingBench puso al volante modelos generalistas diseñados originalmente para trabajar con texto, imágenes y herramientas digitales.
También apareció otro problema inesperado: la velocidad a la que cada IA tomaba decisiones. Algunos modelos dejaban el coche parado durante largos periodos mientras procesaban la siguiente maniobra.
GPT-6 Astra, en cambio, observaba el entorno aproximadamente cada cinco o seis segundos y realizaba unas seis órdenes por minuto. Esa mayor frecuencia de corrección terminó siendo una de sus ventajas.
Tuvieron que convencer a algunas IA de que podían conducir el coche
El experimento dejó además una situación bastante curiosa antes incluso de comenzar a circular.
Los investigadores explican que algunos modelos, especialmente GPT-6 Astra, se negaban inicialmente a conducir cuando detectaban que estaban controlando un vehículo físico real. Incluso después de explicarles que el ensayo se realizaba en un aparcamiento vacío y con numerosas medidas de seguridad, podían rechazar la tarea.
Los investigadores probaron diferentes maneras de presentar las herramientas hasta descubrir que denominar al entorno «DrivingBench Sandbox» conseguía que los modelos aceptasen utilizar los controles de manera más consistente.
Es una situación muy diferente a la de otros experimentos en los que la IA controla volante y pedales dentro de un simulador. Aquí cualquier error tenía consecuencias físicas sobre un coche real.
Una persona estaba preparada para frenar en todo momento
DrivingBench diseñó el experimento con velocidades extremadamente reducidas. Los modelos podían solicitar velocidades de entre aproximadamente 0,5 y 3,5 metros por segundo, equivalentes a entre 1,8 y 12,6 km/h.
Además, durante todas las pruebas había una persona sentada en el Toyota Corolla con el pie preparado sobre el pedal del freno. Si el vehículo abandonaba los límites del recorrido o se acercaba demasiado a un obstáculo, el operador intervenía inmediatamente.
Por eso, los propios responsables advierten de que el experimento no pretende demostrar que estos modelos estén preparados para conducir de manera autónoma por carreteras abiertas.
Lo interesante es precisamente comprobar cuánto puede hacer una IA generalista cuando se le proporcionan cámaras, telemetría y herramientas capaces de controlar físicamente un coche.
Y, de momento, la respuesta es bastante clara: varias consiguieron moverlo, algunas aprendieron de sus errores, pero solo una fue capaz de encontrar el camino hasta la meta.